中文简体

Controladores de veículos industriais: segurança desde o início
Controladores de veículos industriais são o componente eletrônico mais eficaz na prevenção de acidentes com empilhadeiras e equipamentos de construção. Eles monitoram continuamente a dinâmica da máquina e intervêm em milissegundos – muito mais rápido do que qualquer operador humano. Somente nos EUA, os incidentes com caminhões industriais motorizados causam cerca de 34.900 feridos e 85 mortes anualmente. Os controladores enfrentam esses riscos de frente por meio de arquiteturas de segurança redundantes, funções ativas de estabilidade e diagnósticos de falhas em tempo real. Queo integrados corretamente, transformam uma máquina perigosa num ativo previsível e controlado.
Os dados de campo confirmam o impacto: frotas equipadas com controladores avançados documentaram 70% menos acidentes e 80% menos danos aos equipamentos em comparação com sistemas desacoplados. Esses ganhos não decorrem da teoria, mas da regulação automática e contínua da velocidade, da limitação de inclinação e da prevenção de colisões – tudo executado pelo controlador sem exigir ação do operador.
Arquitetura Redundante – Proteção Dual-Core
No cerne da segurança está a redundância de hardware. Os controladores modernos empregam um design de microprocessador duplo (Categoria 3 de acordo com EN ISO 13849) que processa todos os sinais críticos através de dois canais independentes. Se um processador falhar, o segundo continua a monitorar e controlar as funções de segurança, evitando movimentos não intencionais ou perda de energia.
A redundância também cobre caminhos de entrada duplos para sensores críticos de segurança – posição do acelerador, aplicação do freio, ângulo de direção. Qualquer incompatibilidade entre os dois caminhos aciona imediatamente um estado seguro, normalmente redução da velocidade para modo lento ou desligamento completo do motor. Isto está em conformidade com a EN 1175:2025, que exige níveis mínimos de desempenho para sistemas de controlo relacionados com a segurança.
As falhas de ponto único são efetivamente neutralizadas — mesmo sob forte vibração, estresse térmico ou envelhecimento dos componentes, o controlador permanece operacional ou à prova de falhas.
Funções de segurança ativa – intervenção antes da reação
Além da redundância passiva, os controladores executam algoritmos de segurança ativa que modificam o comportamento do veículo em tempo real, usando fusão de sensores e comunicação CAN‑bus.
Limitação de velocidade e inclinação
Os controladores limitam dinamicamente a velocidade de deslocamento com base na altura de elevação, peso da carga e ângulo de direção. Quando uma empilhadeira levanta uma carga pesada, o controlador reduz automaticamente a velocidade máxima e restringe o ângulo de inclinação do mastro e a velocidade de inclinação para evitar tombamento para frente. Essa imposição é codificada — o operador não pode substituí-la.
Sistemas de controle de estabilidade
Controladores avançados integram-se a pacotes de estabilidade multissensor (por exemplo, 10 sensores, 3 atuadores e 1 controlador). Eles podem travar o eixo traseiro durante curvas fechadas para reduzir o risco de capotamento lateral e limitar a inclinação para frente quando a altura e a posição da carga se tornam críticas. Todas as correções ocorrem mais rápido do que o motorista mais habilidoso consegue reagir.
Proximidade e prevenção de colisões
Sensores de proximidade enviam dados ao controlador, que reduz a velocidade automaticamente quando pedestres ou outros veículos se aproximam. O controlador também modula as funções hidráulicas (elevação, abaixamento, inclinação) com base nas regras da zona, melhorando a estabilidade da carga e reduzindo a energia de impacto. Nos modos autônomos, os controladores com classificação de segurança executam paradas de emergência com latências inferiores a 100 ms.
Diagnóstico em tempo real e inteligência CAN-Bus
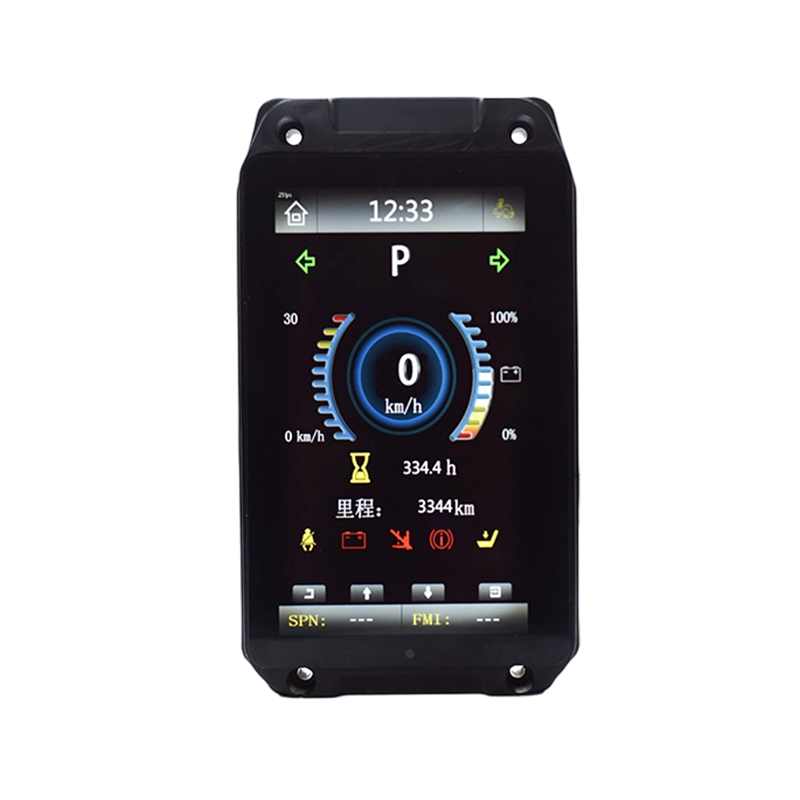
A capacidade de diagnóstico de um controlador é tão vital quanto a sua lógica de intervenção. Através Barramento de rede de área do controlador (CAN) , ele troca dados continuamente com gerenciamento de bateria, sensores e monitores — monitoramento tensão, temperatura, estado de carga e códigos de falha .
Suporte a controladores modernos UDS (ISO 14229) and SAE J1939 protocolos, permitindo que os técnicos leiam dados em tempo real, históricos de falhas e registros de eventos de segurança com ferramentas de diagnóstico padrão. Memória não volátil preserva registros durante os ciclos de energia, auxiliando na análise da causa raiz após incidentes.
Manutenção preditiva torna-se possível: ao monitorar a temperatura do controlador, o consumo de corrente e as taxas de erro, os gerentes de frota podem agendar reparos antes que ocorram falhas — reduzir o tempo de inatividade não planeado e os acidentes em serviço.
Padrões de segurança funcional – a espinha dorsal da conformidade
Todo controlador de segurança deve ser validado de acordo com padrões internacionais. A conformidade não é negociável para operação legal e proteção de responsabilidade em mercados regulamentados.
ISO 13849 – Níveis de Desempenho
ISO 13849-1 define Níveis de Desempenho (PT) de a a e. Para cada função de segurança, o controlador deve atingir um PL necessário (PL r ) determinado pela avaliação de risco. Controladores com Arquitetura de canal duplo categoria 3 normalmente alcança PL d ou PL e , os mais altos níveis de confiabilidade.
EN 1175:2025 – Segurança Elétrica para Caminhões Industriais
Esta norma especifica níveis mínimos de desempenho para todos os componentes elétricos/eletrônicos em caminhões industriais. Os controladores certificados pela EN 1175 fornecem aos OEMs e aos usuários finais evidências documentadas de conformidade.
ISO 26262 – Segurança Funcional de Veículos Rodoviários
Para veículos rodoviários ou de uso misto, ISO 26262 aplica-se, exigindo microcontroladores de nível automotivo, monitoramento mestre-escravo e supervisão de torque multinível.
| Padrão | Escopo | Requisito do controlador principal |
| ISO 13849-1 | Sistemas de controle relacionados à segurança | PL r atribuição; Arquitetura categoria 2/3/4 |
| EN 1175:2025 | Segurança elétrica para caminhões industriais | Níveis mínimos de desempenho para funções de segurança |
| ISO 26262 | Segurança funcional de veículos rodoviários | Classificação ASIL; projeto tolerante a falhas |
| ISO 3691‑4 | Caminhões industriais sem motorista (AGVs) | Monitoramento de campo de proteção; controle de velocidade/movimento |
Benefícios operacionais – Segurança impulsiona produtividade
Segurança e produtividade são complementares, não conflitantes. O comportamento controlado e previsível do veículo reduz a fadiga do operador e aumenta a confiança, enquanto as mesmas intervenções reduzem danos ao produto, desgaste do equipamento e tempo de inatividade.
Os sistemas implantados mostram 70% menos acidentes e 80% menos danos, juntamente com um aumento de 15% na utilização de equipamentos. Os controladores não são um custo – são uma alavanca de valor.
Para equipamentos de construção em ambientes agressivos, as carcaças robustas (alumínio fundido, vedação IP65/IP66, aberturas de ventilação Gore‑Tex) mantêm uma operação confiável em ambientes com poeira, umidade e temperaturas extremas — garantindo que as funções de segurança permaneçam disponíveis durante toda a vida útil da máquina.
Fluxo de trabalho de intervenção de segurança
A sequência abaixo mostra como um controlador detecta um risco e age para prevenir um incidente.
Tempo total de resposta: normalmente < 100ms desde a detecção do sensor até o comando do atuador.
Perguntas frequentes
Qual é o recurso de segurança mais crítico em um controlador?
Arquitetura redundante de microprocessador duplo — garante que nenhuma falha de um único componente possa desativar as funções de segurança.
Como os controladores evitam tombamento de empilhadeiras?
Monitorando a altura, o peso, o ângulo de direção e a velocidade da carga em tempo real e, em seguida, reduzindo a velocidade, limitando a inclinação e travando os eixos conforme necessário.
Quais padrões um controlador de segurança deve atender?
ISO 13849-1 (PL d/e), EN 1175:2025, and where applicable ISO 26262 or ISO 3691‑4 for AGVs.
Os controladores reduzem os custos de manutenção?
Sim — o diagnóstico em tempo real e o registro baseado em CAN permitem a manutenção preditiva, reduzindo o tempo de inatividade não planejado e as despesas com reparos.
Quão rápido um controlador pode reagir a um perigo?
Normalmente menos de 100 milissegundos – muito mais rápido que o tempo de reação humana (200–300 ms).